

La diferència entre el motor de superfície de la dent dura i el motor de pin cicloïdal
Oct 27, 2025
1.Principi de transmissió
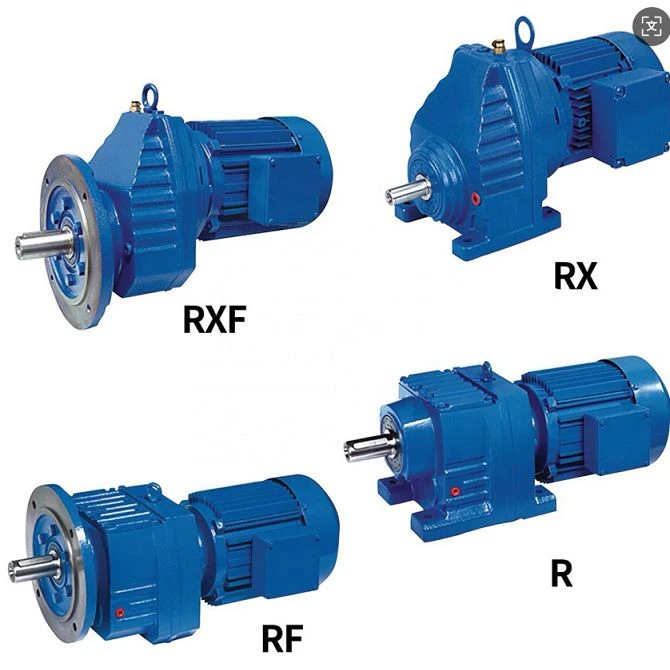
R. El reductor de superfície de dents dures adopta una transmissió de malla d'engranatges, que aconsegueix la reducció i l'amplificació del parell mitjançant conjunts d'engranatges.
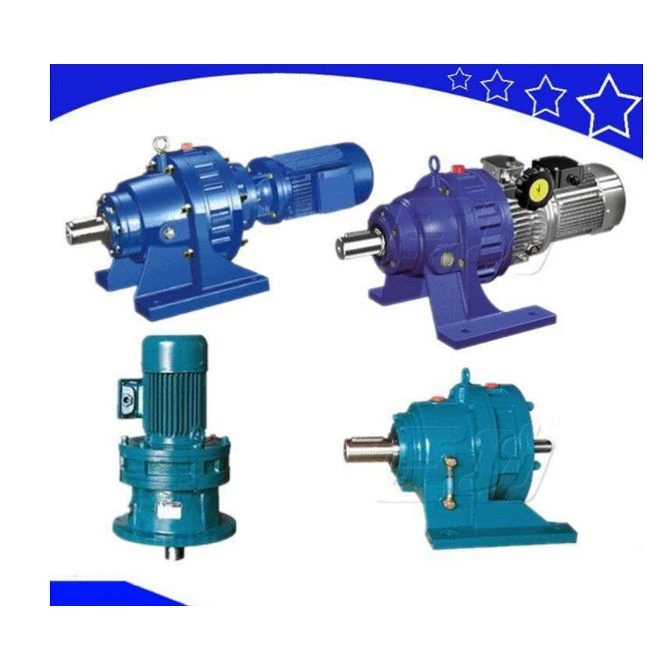
B. El reductor de passador cicloïdal aconsegueix la transmissió a través de la malla corba de la roda cicloïdal i la roda del passador, donant lloc a una estructura més compacta.
2.característiques estructurals
A. El reductor de superfície de dents dures està format per engranatges, coixinets i carcassa, amb un volum relativament gran però amb una gran capacitat de càrrega-.
B.El reductor de pin cicloïdal té una estructura compacta i és adequat per a escenaris amb espai limitat.
3.Escenaris aplicables
R. Els reductors de superfície de dents dures són adequats per a escenaris de càrrega elevada, alta-precisió i parell elevat, com ara metal·lúrgia, equips de mineria, maquinària d'elevació, etc.
B. Els reductors de pins cicloides són adequats per a escenaris de transmissió de precisió, baixa-velocitat i parell elevat, com ara màquines-eina, robots, equips d'automatització, etc.
4.Característiques de rendiment
A. Els reductors de superfície de dents dures tenen una alta eficiència (fins a un 98%), un funcionament suau, baix soroll i una llarga vida útil.
Els reductors de pins cicloides són igualment eficients (al voltant del 95%), però són de mida més petita i adequats per a escenaris sensibles a l'espai.
Escenaris d'aplicació de motors de superfície de dents dures
Els motors de superfície de dents dures (normalment es refereixen a reductors de superfície de dents dures) s'utilitzen principalment en els escenaris següents:
1. Maquinària industrial
Adequat per a camps de maquinària pesada com ara metal·lúrgia, mineria, elevació i transport, ciment, etc., pot suportar càrregues elevades i càrregues d'impacte, com ara sistemes de transmissió en equips metal·lúrgics, dispositius de potència en maquinària de mineria i dispositius de transmissió de desacceleració en grues.
2.Automatització i robòtica
S'utilitza per a la transmissió conjunta en robots industrials i equips d'automatització, com ara sistemes de transmissió de desacceleració en robots de muntatge de precisió, així com sistemes de transmissió d'alta-eficiència en vehicles elèctrics i equips de generació d'energia eòlica.
3.Vehicles d'enginyeria especials
Es troba habitualment en els sistemes de transmissió de maquinària de construcció (com excavadores i carregadores) i maquinària agrícola (com recol·lectores i sembradores), així com en els dispositius de desacceleració dels equips de trànsit ferroviari.
4.Química i Energia
S'aplica als sistemes de transmissió d'equips de producció química, equips d'energia nova (com ara transmissions híbrides, sistemes de conducció de vehicles elèctrics) i caixes de canvis d'energia eòlica.


